محرک چرخشییک عملگر هیدرولیکی است که انرژی هیدرولیک را به انرژی مکانیکی تبدیل میکند تا چرخش مداوم شفت خروجی را فراهم کند. این دستگاه میتواند چرخش مداوم ۳۶۰ درجه را فراهم کند. سرعت چرخش و گشتاور را میتوان با توجه به جریان و فشار سیستم هیدرولیک تنظیم کرد. این دستگاه از دقت موقعیتیابی بالایی برخوردار است و برای مواردی که نیاز به کنترل دقیق زاویه چرخش و سرعت است، مناسب است.
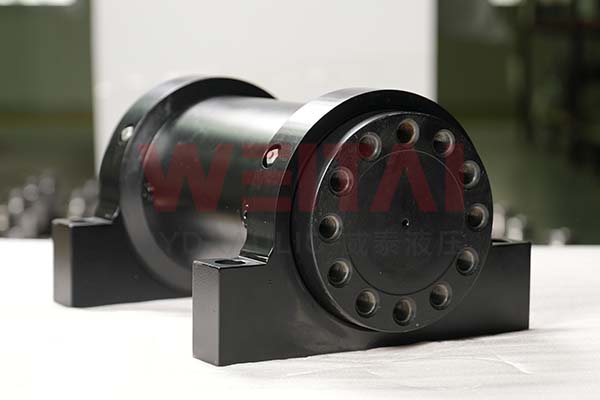
سیلندر نوسانی که به عنوان موتور هیدرولیکی نوسانی نیز شناخته میشود، یک محرک هیدرولیکی است که چرخش رفت و برگشتی شفت خروجی را در یک محدوده زاویه خاص تحقق میبخشد. ساختار آن نسبتاً ساده است و گشتاور خروجی نسبتاً کوچک است، اما میتواند قدرت کافی برای انجام کار مربوطه را در محدوده زاویه نوسان طراحی شده فراهم کند. فرکانس نوسان عموماً کم است و اغلب در دستگاههای کاری که فقط نیاز به چرخش در یک محدوده زاویه خاص دارند، استفاده میشود.
بنابراین، تفاوتهای خاص بین این دو چیست؟
ویژگیهای ساختاری
محرک چرخشی: معمولاً از یک بدنه سیلندر، یک پیستون، یک میله پیستون، یک شفت چرخان، یک آببند و غیره تشکیل شده است. پیستون یک حرکت رفت و برگشتی خطی در بدنه سیلندر ایجاد میکند و حرکت خطی پیستون از طریق یک وسیله مکانیکی به حرکت چرخشی شفت چرخان تبدیل میشود و بدین ترتیب چرخش مداوم شفت خروجی را محقق میکند. ساختار آن نسبتاً پیچیده است و برای دستیابی به تبدیل از حرکت خطی به حرکت چرخشی، به یک مکانیزم تبدیل ویژه نیاز است.
سیلندر چرخان: عمدتاً از یک سیلندر، پیستون، میله پیستون، شفت چرخان و سایر اجزا تشکیل شده است. پیستون در سیلندر حرکت رفت و برگشتی دارد و میله پیستون و شفت چرخان متصل به آن را برای چرخش در زاویه خاصی هدایت میکند. محدوده زاویه عمومی کمتر از 360 درجه است و رایجترین آنها 90 درجه، 180 درجه و غیره است. ساختار آن نسبتاً ساده است و مکانیسم تبدیل حرکت پیچیدهای ندارد.
اصل کار
عملگر چرخشی: روغن هیدرولیک از یک طرف وارد بدنه سیلندر میشود و پیستون را برای ایجاد حرکت خطی هل میدهد. پیستون، شفت چرخان را برای چرخش از طریق مکانیزم انتقال مانند قفسه و چرخ دنده به حرکت در میآورد. همزمان، روغن برگشتی از طرف دیگر بدنه سیلندر خارج میشود. هنگامی که جهت ورودی و خروجی روغن هیدرولیک تغییر میکند، جهت حرکت پیستون تغییر میکند و جهت چرخش شفت چرخان نیز به تبع آن تغییر میکند و در نتیجه چرخش مداوم رو به جلو و معکوس شفت خروجی محقق میشود.
سیلندر چرخان: وقتی روغن هیدرولیک وارد یک محفظه سیلندر میشود، پیستون را به سمت دیگر هل میدهد و میله پیستون، شفت چرخان را به دور محور میچرخاند تا قطعات کاری متصل به شفت چرخان بتوانند بچرخند. وقتی روغن هیدرولیک وارد محفظه دیگر میشود، پیستون در جهت مخالف حرکت میکند و شفت چرخان نیز در جهت مخالف میچرخد.
حالت حرکت
محرک چرخشی: میتواند حرکت چرخشی پیوسته ۳۶۰ درجه را ایجاد کند. فرآیند حرکت آن نسبتاً روان است. سرعت را میتوان با توجه به جریان و فشار سیستم هیدرولیک تنظیم کرد. برای مواردی که نیاز به کنترل دقیق زاویه و سرعت چرخش است، مناسب است.
سیلندر چرخشی: این سیلندر فقط میتواند حرکت رفت و برگشتی را در یک محدوده زاویهای خاص انجام دهد و نمیتواند چرخش پیوسته ۳۶۰ درجه را انجام دهد. سرعت و زاویه چرخش آن به پارامترهای ساختاری سیلندر و پارامترهای سیستم هیدرولیک بستگی دارد.
کاربردها
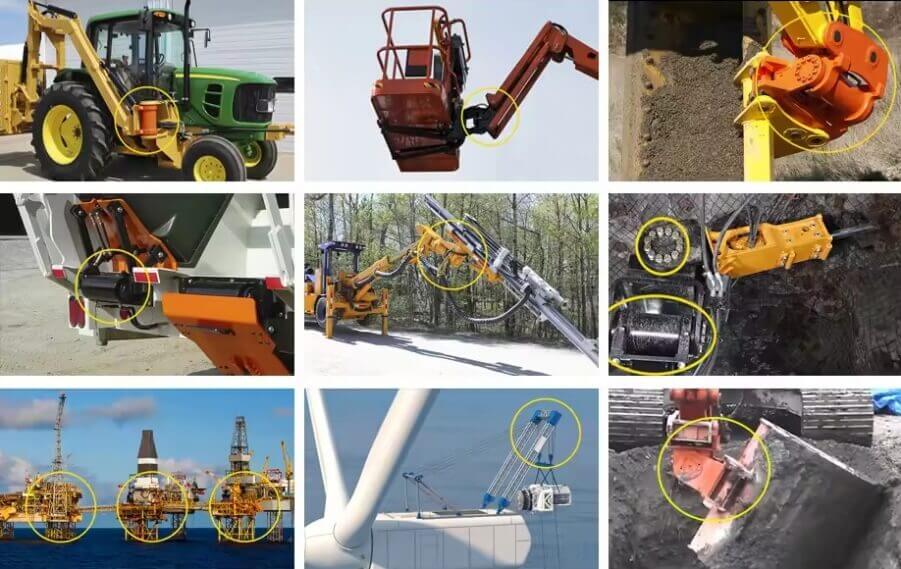
محرک چرخشی: به طور گسترده در تجهیزاتی که نیاز به چرخش مداوم دارند، مانند اتصالات رباتها، میزهای کار چرخشی در خطوط تولید خودکار، سیستمهای انحراف توربینهای بادی، سیستمهای فرمان کشتیها و غیره، مورد استفاده قرار میگیرد که میتواند الزامات تجهیزات برای چرخش با دقت و سرعت بالا را برآورده کند.
سیلندر چرخشی: اغلب در دستگاههای کاری که فقط نیاز به چرخش در محدوده زاویه خاصی دارند، مانند مکانیزم پرتاب سطل لودرها و بیل مکانیکی، مکانیزم بلند کردن بدنه خودرو در کامیونهای کمپرسی و دستگاه تغذیه چرخشی پرسهای پانچ استفاده میشود. این دستگاه میتواند پرتاب و پرتاب مواد را در این تجهیزات تحقق بخشد.
پارامترهای عملکرد
عملگر چرخشی: به طور کلی، ظرفیت خروجی سرعت و گشتاور بالایی دارد. اندازه گشتاور آن به عواملی مانند فشار سیستم هیدرولیک، اندازه سیلندر و راندمان مکانیزم انتقال قدرت مربوط میشود. در برخی از کاربردهای با دقت بالا، دقت موقعیتیابی عملگر چرخشی میتواند به سطح بالایی برسد. به عنوان مثال، دقت موقعیتیابی عملگر چرخشی برای برخی از مفاصل ربات را میتوان در محدوده ±0.1 درجه کنترل کرد.
سیلندر چرخان: گشتاور خروجی آن نسبتاً کم است، اما میتواند توان کافی برای انجام کار مربوطه در محدوده زاویه چرخش طراحی شده خود را فراهم کند. فرکانس چرخش سیلندر چرخان عموماً کم است، معمولاً بین چند بار تا دهها بار در دقیقه، بسته به نیازهای کاری تجهیزات و مشخصات سیلندر.
روش کنترل
عملگر چرخشی: شیرهای تناسبی یا شیرهای سروو معمولاً برای کنترل دقیق سرعت و موقعیت استفاده میشوند. با کنترل جریان و جهت روغن هیدرولیک، سرعت، جهت و زاویه شفت چرخان را میتوان به طور دقیق کنترل کرد. در برخی از سیستمهای با درجه اتوماسیون بالا، میتوان از آن در کنار سنسورهای موقعیت مانند انکودرها نیز برای دستیابی به کنترل حلقه بسته و بهبود بیشتر دقت کنترل استفاده کرد.
سیلندر چرخشی: به طور کلی، از شیرهای معکوس الکترومغناطیسی معمولی برای کنترل استفاده میشود. با کنترل روغن هیدرولیک برای ورود به محفظههای مختلف سیلندر، چرخش رو به جلو و معکوس محور چرخشی حاصل میشود. برای برخی از کاربردها که به زاویه چرخش و دقت موقعیت بالا نیاز دارند، میتوان از شیرهای تناسبی یا دستگاههای محدودکننده اضافی نیز برای بهبود دقت کنترل استفاده کرد.
موارد فوق برخی از تفاوتهای بین عملگرهای چرخشی و سیلندرهای نوسانی است. در صورت نیاز به کمک بیشتر، لطفاً با ما تماس بگیرید.